新闻通知

首页 >> 新闻通知 >> 正文

Adv Mater Join: 基于电弧电压与视觉联合感知的电弧增材厚壁件成形高度-宽度协同控制

发布者:     日期:2026年09月29日 10:35   点击数:  

电弧定向能量沉积以电弧为热源,具有沉积速率高、成本低等优点,是制备大型复杂金属构件的理想方案。受制于如热积累、基板条件、前层表面状态、参数波动等干扰因素,电弧增材制造成形尺寸一致性及制造过程自动化程度面临巨大挑战。提出多尺寸协同控制的电弧增材厚壁件成形精度优化思路。采用电弧电压信号表征成形高度稳定性、视觉传感提取熔池宽度。进一步建立了基于模型参考自适应控制器和参数自整定模糊控制器的双输入双输出控制框架,在线调节送丝速度和电弧电流,实现熔池宽度和成形高度的协同控制,有效改善电弧增材制造厚壁件的成形精度。

为了提高电弧电压信号的监测精度和鲁棒性,引入基于蚁群优化的小波阈值滤波策略以滤除电弧电压信号中的噪声。得益于蚁群优化算法的全局优化能力,该滤波算法具有自适应阈值给定和信号特征适应性强的显著优点,滤波的同时保持了瞬态峰值、突变和细微信号成分的完整性:此外,为不同位置沉积道构建不同的弧长标定模型。采用平面拟合多项式建立电弧长度、峰值电压和峰值电流之间的线性关系,为后续的沉积高度稳定性检测奠定基础。
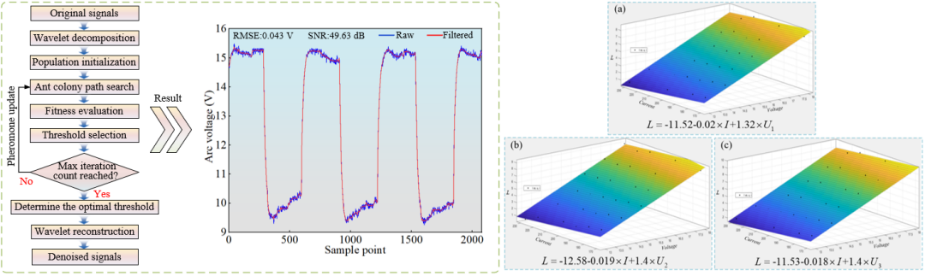
图1 基于蚁群优化的小波阈值滤波算法及电弧弧长标定模型

将图像处理算法与视觉传感器相结合以实现熔池宽度的精确提取。为了减少图像处理的计算量,截取两个尺寸为50×380像素的小窗口来定位熔池两侧的边界。熔池宽度提取的图像处理流程如下:高斯滤波用于去除图像中的噪声,拉普拉斯变换用于识别熔池边缘,霍夫变换用于提取熔池边缘。随后,采用棋盘校准方法建立像素坐标系物理坐标系和弧长之间的映射关系。
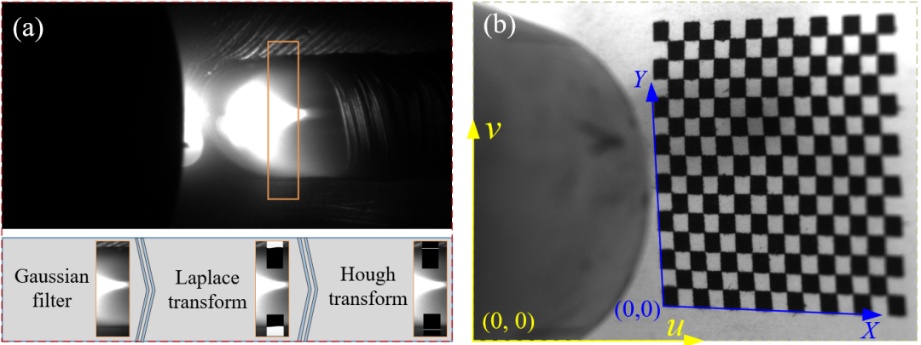
图2 基于机器视觉的熔池宽度在线监测

开发了用于电弧增材厚壁件成形高度和宽度的协同控制框架。该控制系统由电弧电压、视觉传感器和模型预测控制器、自适应模糊控制器组成。电弧电压和视觉传感器分别连续检测成形高度和熔池宽度,模型预测控制器和模糊控制器自动协同调节送丝速度和电弧电流,以实现沉积层高度和宽度的精确控制。
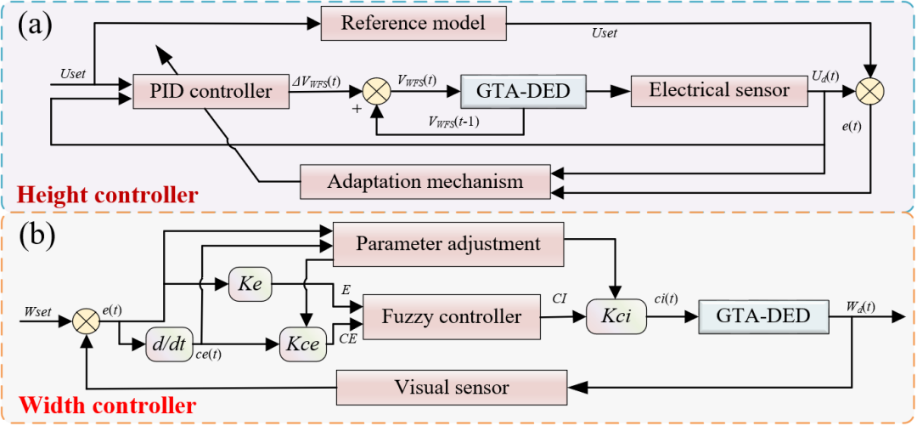
图3 双变量控制系统

由于成形尺寸偏差的累积,在恒规范连续多层沉积过程中,电弧喷嘴到工件的距离超过了最大起弧距离,因此,仅沉积10层后制造过程被迫中断。且从起弧到熄弧位置间的高度波动较大,成形件表面质量较差。此外,由于沉积过程中熔池宽度稳定性较低,相邻焊道间的熔合线不均匀,导致严重的成形缺陷。闭环控制过程中,控制器实时调节送丝速度和电弧电流,成形构件表面成形良好,无明显凹坑缺陷,成形质量显著提高。
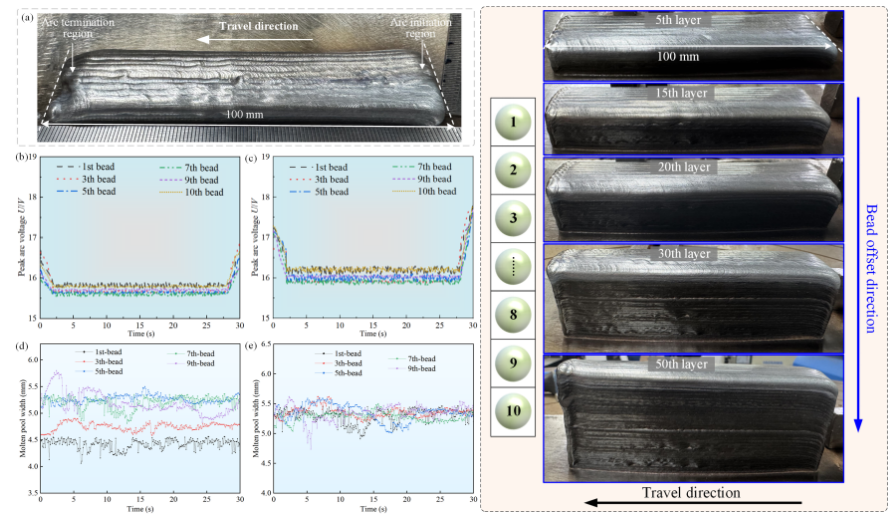
图4 恒规范及闭环控制下厚壁件成形形貌

综上,本研究以电弧增材厚壁件高精度制造为目标,提出了一种电信号联合视觉信号的多尺寸协同监测及控制方法,为高质量电弧增材制造提供理论和技术基础。未来的研究将集中在以下几个方面:将本文提出的监测和控制策略扩展到其他有色金属的电弧增材制造过程;进一步开发针对交流特性电弧热源的电弧电压去噪算法;验证本工作开发的双变量监测控制系统在复杂结构厚壁件制造中的应用前景。

Adv Mater Join: 基于电弧电压与视觉联合感知的电弧增材厚壁件成形高度-宽度协同控制

2026年09月29日 10:35 12次浏览

电弧定向能量沉积以电弧为热源,具有沉积速率高、成本低等优点,是制备大型复杂金属构件的理想方案。受制于如热积累、基板条件、前层表面状态、参数波动等干扰因素,电弧增材制造成形尺寸一致性及制造过程自动化程度面临巨大挑战。提出多尺寸协同控制的电弧增材厚壁件成形精度优化思路。采用电弧电压信号表征成形高度稳定性、视觉传感提取熔池宽度。进一步建立了基于模型参考自适应控制器和参数自整定模糊控制器的双输入双输出控制框架,在线调节送丝速度和电弧电流,实现熔池宽度和成形高度的协同控制,有效改善电弧增材制造厚壁件的成形精度。

为了提高电弧电压信号的监测精度和鲁棒性,引入基于蚁群优化的小波阈值滤波策略以滤除电弧电压信号中的噪声。得益于蚁群优化算法的全局优化能力,该滤波算法具有自适应阈值给定和信号特征适应性强的显著优点,滤波的同时保持了瞬态峰值、突变和细微信号成分的完整性:此外,为不同位置沉积道构建不同的弧长标定模型。采用平面拟合多项式建立电弧长度、峰值电压和峰值电流之间的线性关系,为后续的沉积高度稳定性检测奠定基础。

图1 基于蚁群优化的小波阈值滤波算法及电弧弧长标定模型

将图像处理算法与视觉传感器相结合以实现熔池宽度的精确提取。为了减少图像处理的计算量,截取两个尺寸为50×380像素的小窗口来定位熔池两侧的边界。熔池宽度提取的图像处理流程如下:高斯滤波用于去除图像中的噪声,拉普拉斯变换用于识别熔池边缘,霍夫变换用于提取熔池边缘。随后,采用棋盘校准方法建立像素坐标系物理坐标系和弧长之间的映射关系。

图2 基于机器视觉的熔池宽度在线监测

开发了用于电弧增材厚壁件成形高度和宽度的协同控制框架。该控制系统由电弧电压、视觉传感器和模型预测控制器、自适应模糊控制器组成。电弧电压和视觉传感器分别连续检测成形高度和熔池宽度,模型预测控制器和模糊控制器自动协同调节送丝速度和电弧电流,以实现沉积层高度和宽度的精确控制。

图3 双变量控制系统

由于成形尺寸偏差的累积,在恒规范连续多层沉积过程中,电弧喷嘴到工件的距离超过了最大起弧距离,因此,仅沉积10层后制造过程被迫中断。且从起弧到熄弧位置间的高度波动较大,成形件表面质量较差。此外,由于沉积过程中熔池宽度稳定性较低,相邻焊道间的熔合线不均匀,导致严重的成形缺陷。闭环控制过程中,控制器实时调节送丝速度和电弧电流,成形构件表面成形良好,无明显凹坑缺陷,成形质量显著提高。

图4 恒规范及闭环控制下厚壁件成形形貌

综上,本研究以电弧增材厚壁件高精度制造为目标,提出了一种电信号联合视觉信号的多尺寸协同监测及控制方法,为高质量电弧增材制造提供理论和技术基础。未来的研究将集中在以下几个方面:将本文提出的监测和控制策略扩展到其他有色金属的电弧增材制造过程;进一步开发针对交流特性电弧热源的电弧电压去噪算法;验证本工作开发的双变量监测控制系统在复杂结构厚壁件制造中的应用前景。